


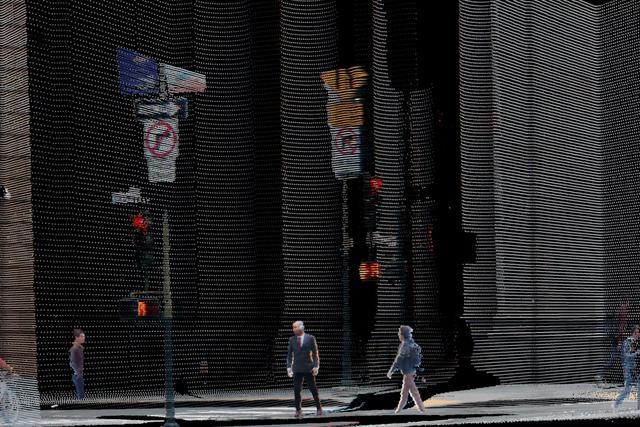
想象一下,一辆自动驾驶汽车在城市路口行驶,它能精确测算出前方行人距自己17.3米,却分不清对方穿的是红色外套还是橙色工作服,也无法直接从传感器数据中判断红绿灯此刻亮的是哪个颜色。
这不是科幻小说里的情节,而是过去数十年激光雷达技术长期存在的真实局限。
2026年5月,美国传感器公司Ouster正式发布Rev8系列激光雷达,宣称推出了全球首款"原生彩色激光雷达"。这个说法的核心意思是:每一个被激光扫描到的三维空间数据点,在生成的那一刻就已经携带了颜色信息,不需要额外的摄像头,也不需要软件事后拼接。
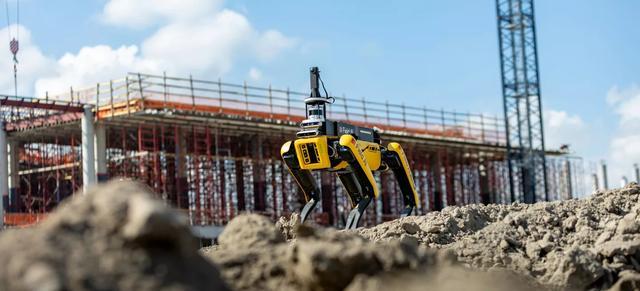
新型激光雷达可以让机器人像人类一样感知世界。
老方案的致命软肋
在Rev8出现之前,行业主流的做法是"传感器融合"。
激光雷达负责建立精确的三维点云地图,摄像头负责采集色彩图像,然后由软件算法把两套数据对齐合并。这套流程看上去合理,但麻烦藏在细节里。两套传感器的采样时间不完全一致,物理安装位置存在空间偏差,软件校准本身也会累积误差。车辆高速行驶时,这些误差会被成倍放大,直接影响感知系统对周围环境的判断准确性。
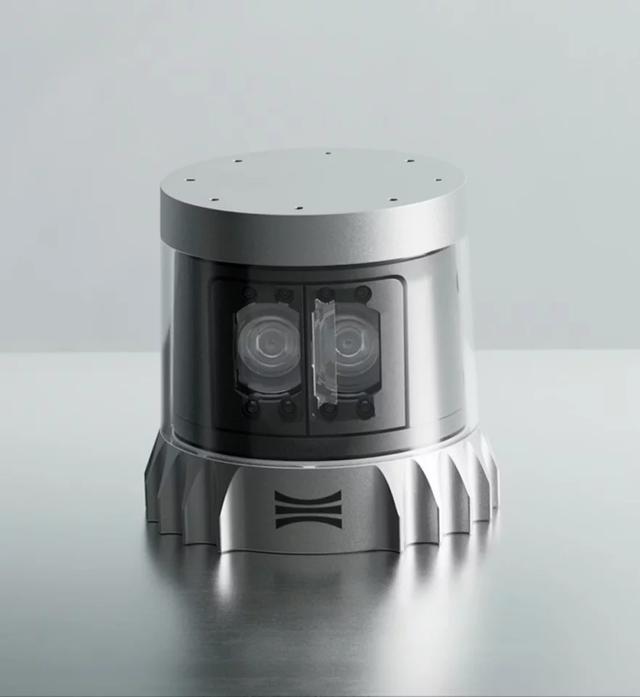
OS1 Max 的有效范围为 500 米(1640 英尺),并且每个数据点都融入了颜色信息。
特斯拉走了另一条路,完全依赖摄像头阵列来感知世界,彻底放弃激光雷达。但纯视觉方案在夜间、强逆光和恶劣天气下的表现,始终是业内争议不断的话题。
Rev8选择了第三条路:在硬件层面直接解决问题,让色彩与几何信息从源头融为一体。
技术核心是Ouster自研的L4芯片。这枚芯片集成了富士胶片的色彩处理技术,拥有42.9 GMAC的计算能力,每秒可检测多达20万亿个光子,运行频率达40 kHz,时间精度精确到皮秒级别。正是这颗芯片,让颜色信息的采集与激光测距在同一硬件周期内完成,从根本上消除了传感器融合带来的时间差与空间错位。
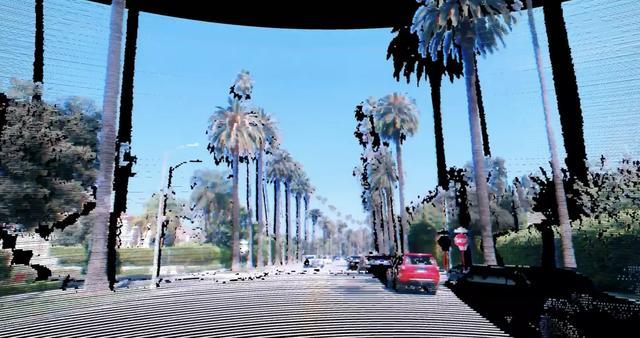
从近乎黑暗到阳光直射,Rev8 都能在一次扫描中捕捉色彩和几何形状。
旗舰型号OS1 Max配备256个通道,在10%低反射率的表面条件下探测距离达200米,最佳条件下可延伸至500米,视场角覆盖垂直45度、水平完整360度。色彩深度48位,动态范围116 dB,意味着传感器能在同一次扫描中同时处理接近黑暗的1勒克斯环境和烈日直射下高达200万勒克斯的强光场景,而不会丢失任何细节。
Ouster首席执行官Angus Pacala将Rev8定位为"下一代物理人工智能的视觉基础",声称与上一代Rev7相比,核心性能指标实现
恒汇证券配资提示:文章来自网络,不代表本站观点。


